Vous vous souciez de faire correspondre parfaitement la longueur de vos lignes (SCL) et (SDA) ? Vous n’êtes pas seul. De nombreux ingénieurs y consacrent du temps, mais c’est souvent inutile et cela détourne l’attention des véritables problèmes qui peuvent paralyser votre bus I2C.
Non, l'I2C ne requiert généralement pas une correspondance de longueur des pistes. Fonctionnant à des vitesses relativement basses (typiquement 100 kHz ou 400 kHz), la longueur d'onde du signal est bien supérieure à la longueur des pistes sur un circuit imprimé standard. La synchronisation du protocole tolère les faibles différences de délai de propagation dues à des longueurs différentes.

Cela peut paraître contre-intuitif, surtout si vous êtes habitué aux interfaces haut débit où chaque millimètre compte. L'essentiel est de comprendre que l'I2C a été conçu pour la simplicité et la communication à courte portée sur une seule carte. Plutôt que de se concentrer sur la longueur des pistes, il faut s'intéresser au véritable facteur limitant les performances : la capacité totale du bus. Voyons pourquoi et comment concevoir une interface I2C robuste.
Pourquoi le protocole I2C n'exige-t-il pas une correspondance de longueur ?
Vous avez du mal à comprendre pourquoi certains bus nécessitent une correspondance de longueur parfaite alors que ce n'est pas le cas pour I2C ? Cela peut prêter à confusion, mais la raison réside dans la conception et la synchronisation fondamentales du protocole.
I2C ne nécessite pas de correspondance de longueur, car il s'agit d'un protocole synchrone où les transitions de données sur la ligne SDA sont qualifiées par le niveau de la ligne SCL, et non par un front d'horloge précis. Les données sont valides pendant toute la période haute SCL, une fenêtre très large aux débits I2C habituels.
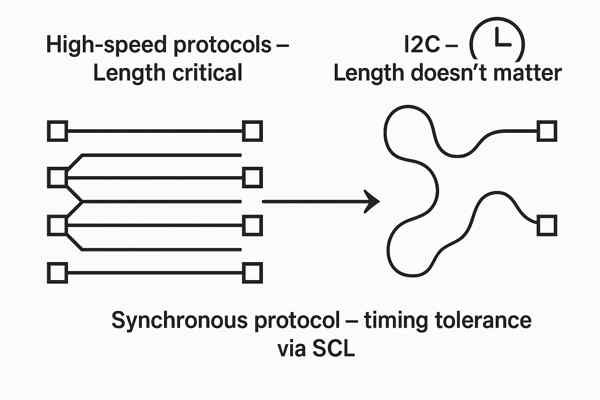
Pour bien comprendre cela, il faut analyser les caractéristiques temporelles et électriques du bus. La faible vitesse et la sensibilité au niveau du protocole créent un environnement tolérant où des picosecondes de décalage dues à la longueur des pistes sont négligeables. D'après mon expérience, se focaliser sur la correspondance des longueurs dans ce cas précis est un exemple typique de mauvaise approche. Examinons les détails.
Comprendre la synchronisation I2C
Le protocole I2C¹ définit que les données sur la ligne SDA ne changent que lorsque la ligne d'horloge SCL est à l'état bas. Les données doivent rester stables pendant toute la durée de l'état haut de SCL. Ceci crée une très large fenêtre de validité des données. Contrairement aux interfaces haut débit qui verrouillent les données sur un front d'horloge spécifique (montant ou descendant), l'I2C exige simplement que les données soient stables pendant l'impulsion haute de SCL. Pour un signal de 100 kHz, cette période haute est d'environ 4 µs. Une différence de temps de propagation² de quelques picosecondes due à une longueur de piste différente est négligeable dans cette large fenêtre.
Le rôle de la vitesse du signal et de la longueur d'onde
À 100 kHz, la longueur d'onde électrique du signal est de plusieurs kilomètres. Sur un circuit imprimé de quelques centimètres seulement, les pistes sont électriquement très courtes. Le signal apparaît donc quasi instantanément en tout point de la piste. Il n'y a aucun risque d'effets de ligne de transmission, où l'adaptation d'impédance et le réglage de la longueur deviennent critiques. Le faible délai de propagation (généralement de l'ordre de 150 ps/pouce sur FR-4) est négligeable par rapport aux exigences de synchronisation du protocole.
Comparaison des budgets de temps
| Paramètre | I2C (\(100 \text{ kHz}\) Mode standard) | Interface haute vitesse (par exemple, DDR4) |
|---|---|---|
| Base de synchronisation | Sensible au niveau (\(SCL\) haut/bas) | Sensible aux bords (bord d'horloge) |
| Fenêtre de temps | \(\environ 4,000,000 4 XNUMX \texte{ ps}\) (\(XNUMX \texte{ µs}\)) | \(< 625 \texte{ ps}\) |
| Sensibilité à l'asymétrie | Extremement bas | Très haut |
| Correspondance de longueur | Pas nécessaire | Critical |
Quel est le principal facteur limitant pour les performances I2C si ce n'est la longueur de la trace ?
Si la longueur des pistes n'est pas le principal problème, sur quoi devriez-vous vous concentrer ? De nombreuses conceptions échouent non pas à cause d'une inadéquation des longueurs, mais à cause d'un facteur souvent négligé lors du routage.
Le principal facteur limitant les performances I2C est la capacité totale du bus (C<sub>BUS</sub>). Cette capacité, formée par les pistes du circuit imprimé, les broches des composants et les connecteurs, détermine directement la vitesse maximale et la fiabilité du bus en ralentissant le temps de montée du signal.
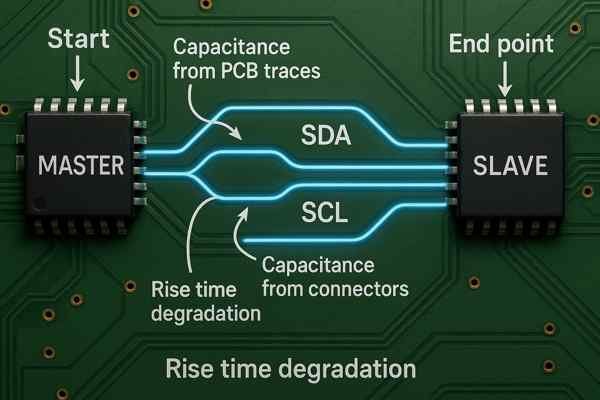
Le fonctionnement à drain ouvert de l'I2C est essentiel pour comprendre ce phénomène. Les périphériques peuvent seulement abaisser le niveau de la ligne ; ils ne peuvent pas le forcer à l'état haut. Une résistance de rappel assure cette fonction, en compensant la capacité parasite présente sur le bus. Plus la capacité parasite est importante, plus la montée du signal est lente et plus le risque d'échec de la communication est élevé.
La constante de temps RC dans I2C
La résistance de rappel (\(R_{P}\)) et la capacité totale du bus (\(C_{BUS}\)) forment un circuit RC simple. Le temps de montée du signal est directement déterminé par la constante de temps de ce circuit, \(\tau = R_{P} \times C_{BUS}\). Une capacité ou une résistance plus élevée induit une constante de temps plus longue et un temps de montée plus long. Si ce temps de montée dépasse les limites définies dans la spécification I2C, le bus devient défaillant. C'est pourquoi la spécification officielle NXP I2C (UM10204) impose une limite stricte de \(400 \text{ pF}\) sur le bus pour les modes Standard et Rapide.
Sources de capacité de bus
La capacité totale du bus correspond à la somme des capacités individuelles de chaque élément connecté à la ligne. Il est essentiel de toutes les prendre en compte.
| Source de capacité | Valeur typique | Remarques |
|---|---|---|
| Capacité des broches du circuit intégré | \(3 – 10 \text{ pF}\) par broche | Consultez la fiche technique de l'appareil. |
| Capacité de trace du PCB | \(0.5 – 1.0 \text{ pF}\) par cm | Cela dépend de la largeur de la trace et de la distance au plan de masse. |
| Via la capacité | \(0.5 – 1.0 \text{ pF}\) par via | Minimiser les vias sur les lignes I2C. |
| Capacité du connecteur/câble | \(40 – 100 \text{ pF}\) par mètre | Un contributeur majeur aux connexions hors-bord. |
Impact sur le temps de montée du signal
Un temps de montée lent réduit la fenêtre temporelle valide pour le reste du protocole. Il peut entraîner des violations du temps de configuration et rendre le bus plus sensible au bruit, car le signal passe plus de temps à traverser la zone de tension indéfinie entre les niveaux logiques bas et haut.
Quelles sont les meilleures pratiques de conception de circuits imprimés recommandées pour I2C ?
Vous hésitez sur le routage de vos lignes I2C pour une fiabilité maximale ? Suivre quelques bonnes pratiques clés peut prévenir le bruit, les problèmes d'intégrité du signal et les pannes de communication.
Les meilleures pratiques pour la disposition I2C consistent à utiliser des résistances de rappel puissantes, à garder les traces aussi courtes et directes que possible, à placer les résistances de rappel à proximité du périphérique maître et à utiliser un plan de masse solide pour contrôler l'impédance et minimiser le bruit.
J'ai résolu de nombreux problèmes I2C qui étaient dus à une mauvaise implantation, et non à un composant défectueux. Un peu de prévoyance lors de la conception du circuit imprimé permet d'éviter des heures de frustration devant l'oscilloscope. L'objectif est simple : minimiser la capacité et le couplage du bruit. On y parvient grâce à un placement soigné des composants, un routage rigoureux des pistes et une utilisation appropriée du plan de masse.
Placement des composants stratégiques
Le choix de l'emplacement des composants est la première étape. Le regroupement des périphériques I2C minimise la longueur des pistes, ce qui réduit leur capacité. Les résistances de rappel doivent être placées près du maître du bus (généralement le microcontrôleur). Bien que cette règle ne soit pas stricte, elle constitue un bon point de repère et garantit un positionnement central des résistances.
Routage et blindage des traces
Acheminez les lignes SDA et SCL par paire, en les gardant parallèles et proches l'une de l'autre. Cela permet de garantir qu'elles subissent des environnements similaires, améliorant ainsi la réjection du bruit en mode commun³ . Éloignez-les des signaux de commutation haute fréquence ou à courant élevé ; une distance d'écartement de trois fois la largeur de la piste est une bonne pratique. Évitez autant que possible les vias, car chacun d'eux ajoute une capacité indésirable.
Directives relatives à la disposition des touches
| Ligne directrice | Do | Don't |
|---|---|---|
| Routage | Gardez les traces courtes et directes. Acheminez \(SDA\)/\(SCL\) comme une paire parallèle. | Utilisez des tracés longs et sinueux. Créez des boucles. |
| Sens des Réalités | Itinéraire sur un plan de sol solide et ininterrompu. | Route sur des divisions ou des vides dans le plan du sol. |
| Motif Placé | Regroupez les périphériques I2C. Placez les résistances de rappel près du maître. | Répartissez les composants sur toute la surface. |
| Bruit | Maintenir une distance par rapport aux signaux bruyants (horloges, SMPS). | Acheminez les lignes I2C parallèlement aux signaux à grande vitesse. |
| Routes | Minimiser ou éliminer les vias. | Utilisez plusieurs vias inutilement. |
Quand la longueur de la trace et l’intégrité du signal doivent-elles devenir une préoccupation dans une conception I2C ?
Repoussez-vous les limites de votre bus I2C ? Bien que généralement robuste, il existe des scénarios spécifiques où vous devez prêter une attention particulière à la longueur et à l'intégrité du signal pour éviter les problèmes.
La longueur de la trace devient un problème lorsque la capacité totale du bus approche la limite de \(400 \text{ pF}\), lors du fonctionnement à des vitesses plus élevées comme le mode rapide Plus (\(1 \text{ MHz}\)), ou lors du routage I2C entre des PCB séparés connectés par un câble.
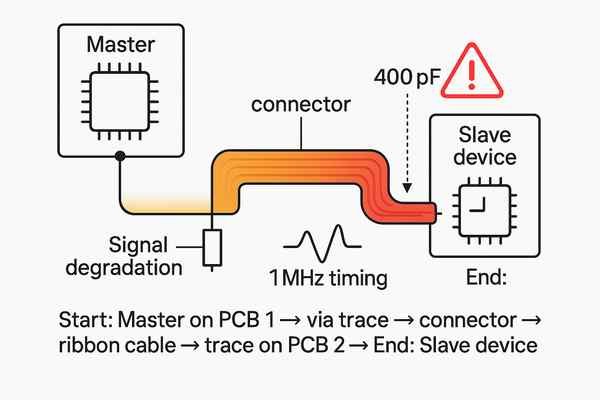
Bien que j'aie insisté sur le fait que l'appariement des longueurs n'est pas nécessaire, cela ne signifie pas que la longueur est sans importance. La longueur absolue de vos pistes contribue directement à la capacité totale du bus. Certains signaux d'alerte dans une conception indiquent qu'il est temps de passer des simples bonnes pratiques à une analyse active de l'intégrité du signal.
Franchir la frontière à bord
Dès que le bus I2C quitte un circuit imprimé et transite par un câble ou un connecteur, il faut s'inquiéter. Les câbles ont une capacité par unité de longueur nettement supérieure à celle des pistes de circuit imprimé. Un câble plat de 30 cm peut facilement ajouter 20 à 30 pF à votre bus, ce qui peut représenter une part importante de votre budget total de 400 pF. Dans ce cas, l'utilisation d'un circuit intégré tampon ou d'une extension de bus I2C (comme le P82B715) est souvent la seule solution fiable.
Repousser les limites de vitesse
Les marges de temps pour les modes à vitesse plus élevée sont beaucoup plus serrées.
| Mode I2C | Temps de montée maximal | Focus sur la conception |
|---|---|---|
| Norme (\(100 \text{ kHz}\)) | \(1000 \texte{ns}\) | Très indulgent. |
| Rapide (\(400 \text{ kHz}\)) | \(300 \texte{ns}\) | Doit gérer la capacité. |
| Mode rapide+ (\(1 \text{ MHz}\)) | \(120 \texte{ns}\) | La disposition et la faible capacité sont essentielles. |
| Mode HS (\(3.4 \text{ MHz}\)) | \(120 \texte{ns}\) | Nécessite des tractions actives et une conception soignée. |
Lorsque vous passez au mode rapide Plus ou supérieur, le budget de temps de montée réduit signifie que même de petites quantités de capacité supplémentaire provenant de traces plus longues peuvent provoquer des pannes.
Environnements très bruyants
Si votre carte fonctionne dans un environnement électriquement bruyant (par exemple, commande de moteurs industriels, automobile), les longues pistes I₂C agissent comme des antennes efficaces. Elles captent le bruit susceptible de corrompre les données sur le bus. Dans ce cas, la meilleure défense consiste à réduire la longueur des pistes au maximum. Il est également important de blinder les pistes avec des plans de masse et d'envisager l'utilisation de perles de ferrite pour le filtrage.
Comment sont calculées les valeurs correctes de résistance de rappel pour un bus I2C ?
Le choix de résistances de rappel inadaptées est une cause fréquente de défaillances du bus I2C. Cela peut entraîner des signaux lents, voire inopérants, ou des signaux qui ne peuvent pas être mis à l'état bas, provoquant ainsi une panne du bus.
La valeur correcte de la résistance de rappel vers le haut est un compromis. Elle doit être suffisamment faible pour assurer une montée rapide du signal, mais suffisamment élevée pour ne pas dépasser la capacité de courant absorbé des dispositifs I₂C lors de la mise sous tension de la ligne.
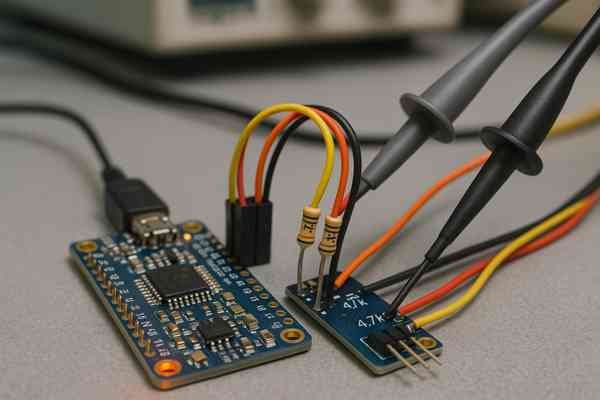
J'ai déjà vu des circuits échouer à cause d'une erreur aussi simple que l'utilisation d'une résistance de 10 kΩ au lieu de 2.2 kΩ. Le calcul de la plage de résistances valides est simple et devrait être une étape obligatoire pour toute conception I2C. Les valeurs minimales et maximales de résistance sont calculées directement à partir de la spécification I2C officielle de NXP.
Calcul de la résistance minimale (\(R_{P(min)}\))
La résistance minimale est déterminée par le courant maximal que les pilotes de périphériques I2C peuvent absorber (I<sub>OL</sub>) tout en maintenant un niveau de tension bas valide (V<sub>OL(max)</sub>). Choisir une valeur de résistance inférieure à ce minimum empêchera les périphériques de faire passer la ligne à l'état logique « 0 ».
\(R_{P(min)} = \frac{V_{DD} – V_{OL(max)}}{I_{OL}}\)Calcul de la résistance maximale (\(R_{P(max)}\))
La résistance maximale est déterminée par la nécessité de charger la capacité du bus (C<sub>BUS</sub>) suffisamment rapidement pour respecter le temps de montée (t<sub>r</sub>) requis par le protocole. Choisir une valeur de résistance supérieure à cette valeur maximale entraînerait un temps de montée du signal trop long, provoquant des erreurs de communication.
\(R_{P(max)} = \frac{t_{r}}{0.8473 \fois C_{BUS}}\)Un exemple de calcul pratique
Calculons la plage pour un scénario courant : un système de 3.3 V fonctionnant en mode rapide (400 kHz) avec une capacité de bus estimée à 100 pF.
| Paramètre | Symbole | Valeur | Matériau |
|---|---|---|---|
| Tension d'alimentation | \(V_{DD}\) | \(3.3 \texte{ V}\) | Configuration requise |
| Basse tension maximale | \(V_{OL(max)}\) | \(0.4 \texte{ V}\) | Spécification I2C |
| Courant de puits maximal | \(I_{OL}\) | \(3 \texte{ mA}\) | Spécification I2C (norme) |
| Temps de montée maximal | \(t_{r}\) | \(300 \texte{ns}\) | Spécification I2C (mode rapide) |
| Capacité du bus | \(C_{BUS}\) | \(100 \texte{ pF}\) | estimation |
| Calcul | |||
| Résistance minimale | \(R_{P(min)}\) | \(\frac{3.3\text{V} – 0.4\text{V}}{0.003\text{A}} = 967 \Omega\) | Laits en poudre |
| Résistance maximale | \(R_{P(max)}\) | \(\frac{300 \fois 10^{-9}\texte{s}}{0.8473 \fois 100 \fois 10^{-12}\texte{F}} \environ 3540 \Oméga\) | Laits en poudre |
Conclusion : Une valeur standard comprise entre 967 Ω et 3.54 kΩ est acceptable. Une résistance de 2.2 kΩ ou de 3.3 kΩ serait un choix sûr et courant.
Quelles sont les conséquences si les traces I2C sont trop longues ?
Ignorer les limites de longueur de piste peut sembler inoffensif sur un schéma, mais cela entraîne des pannes matérielles réelles difficiles à déboguer. Ces problèmes ont tous une cause fondamentale : une capacité de bus excessive.
Si les traces I₂C sont trop longues, l'augmentation de la capacité du bus ralentit les temps de montée du signal. Cela entraîne des violations de la synchronisation du protocole, une corruption des données et, à terme, une panne totale de communication entre les périphériques maître et esclave.
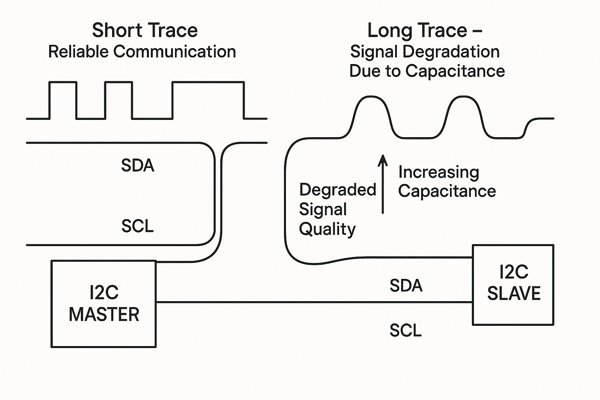
Lorsqu'un bus I2C tombe en panne, les symptômes peuvent être déroutants. Le maître peut ne pas recevoir d'accusé de réception (ACK), les données peuvent être mal lues ou le bus peut rester bloqué en état occupé. J'ai constaté qu'il est essentiel de remonter à la cause physique de ces problèmes au niveau du protocole. Les traces longues entraînent directement une dégradation du signal, ce qui provoque la défaillance du protocole.
Dégradation de la forme d'onde
La conséquence la plus directe est un front montant « arrondi » ou lent sur vos signaux SCL et SDA. Au lieu d'une transition nette et précise, la tension augmente progressivement. Ce phénomène est clairement visible sur un oscilloscope. Ce front lent passe plus de temps dans la région logique indéterminée, ce qui le rend vulnérable au bruit.
Violations du protocole de synchronisation
La spécification I2C 4 impose des exigences de synchronisation strictes. Un temps de montée trop long peut entraîner directement leur non-respect.
| Cause physique | Effet électrique | Conséquence au niveau du protocole |
|---|---|---|
| Trace longue \(\rightarrow\) Haute \(C_{BUS}\) | Temps de montée lente (\(t_{r}\)) | Dépasse le maximum \(t_{r}\) spécifié (par exemple, \(> 300\text{ns}\) pour le mode rapide). |
| Temps de montée lente (\(t_{r}\)) | Le signal n'atteint pas \(V_{IH}\) à temps | Violation du délai de configuration (\(t_{SU;DAT}\)). Le maître lit des données incorrectes. |
| Temps de montée lente (\(t_{r}\)) | Le bus ne parvient pas à se lever avant le temps mort | Le maître ne détecte pas le bit (ACK) de l'esclave, ce qui entraîne l'interruption de la communication. |
Sensibilité accrue au bruit
Les pistes longues ne sont pas seulement des condensateurs ; ce sont aussi des antennes. Elles captent plus efficacement le bruit des signaux adjacents (diaphonie) et des sources externes (interférences électromagnétiques). Lorsque ce bruit est couplé à un signal à temps de montée lent, il peut facilement provoquer de fausses transitions, altérant les données transmises. Une piste courte et nette avec un temps de montée rapide est bien plus robuste.
Comment la tolérance d'I2C aux différences de longueur se compare-t-elle à celle d'autres protocoles comme SPI ?
Vous vous demandez pourquoi votre configuration SPI nécessite plus de soin que votre configuration I2C ? La différence de tolérance dépend des choix fondamentaux de conception électrique et protocolaire de chaque interface.
L'interface I2C est nettement plus tolérante aux différences de longueur que l'interface SPI. Sa topologie à drain ouvert et sa synchronisation basée sur les niveaux lui confèrent une grande tolérance, tandis que les pilotes push-pull et la synchronisation sur front de l'interface SPI la rendent plus sensible aux délais de propagation et à l'intégrité du signal à haute vitesse.
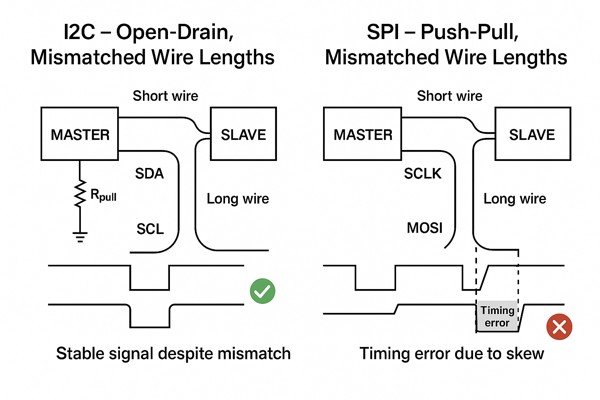
Ayant beaucoup travaillé avec les deux protocoles, je peux vous dire que les contraintes de conception sont radicalement différentes. Pour I2C, je pense principalement à la capacité. Pour le SPI haut débit, je pense plutôt à la synchronisation, à l'asymétrie et à l'impédance. Cette différence provient de leur architecture de base.
Topologie du pilote : Vidange à ciel ouvert5 vs. Pousser tirer6
L'I2C utilise un pilote à drain ouvert. Les périphériques peuvent uniquement mettre la ligne à l'état bas. Une résistance passive la maintient à l'état haut. Cette méthode est lente, mais permet à plusieurs périphériques de partager facilement la ligne. Le SPI utilise des pilotes push-pull. Le maître et l'esclave pilotent activement la ligne à l'état haut et à l'état bas. Cette méthode est beaucoup plus rapide et offre un signal plus propre, mais elle implique qu'il est impossible d'avoir plusieurs maîtres pilotant la même ligne sans une configuration plus complexe.
Modèle de synchronisation : niveau ou déclenchement par bord
C'est là la différence la plus critique. La synchronisation I2C est basée sur le niveau du signal d'horloge. Tant que les données sont stables lorsque \(SCL\) est à l'état haut, elles sont valides. La synchronisation SPI est basée sur le front du signal d'horloge. Les données sont verrouillées précisément sur le front montant ou descendant de \(SCK\). Cela rend le SPI beaucoup plus sensible au déphasage (ou décalage temporel) – la différence de temps d'arrivée entre les signaux d'horloge et de données. Si les données arrivent trop tard et manquent le front d'horloge, la communication échoue. C'est pourquoi, à des vitesses SPI élevées (\(> 20 MHz\)), l'adéquation de la longueur des lignes devient importante.
| Fonctionnalité | I2C (circuit inter-intégré) | SPI (Interface Périphérique Série) |
|---|---|---|
| Type de pilote | Drain ouvert : Bus lent et partagé. | Pousser tirer: Rapide, meilleure intégrité du signal. |
| Timing | Sensible au niveau : Données valides lorsque \(SCL\) est élevé. | Sensible aux bords : Données échantillonnées sur un bord \(SCK\) spécifique. |
| Speed | Généralement \(< 1 \text{ MHz}\) | Peut dépasser \(50-100 \text{ MHz}\) |
| Sensibilité à l'asymétrie | Faible: Insensible aux différences mineures de délai de propagation. | Haut: Devient critique à des vitesses d’horloge élevées. |
Existe-t-il des considérations particulières pour les modes I2C à haut débit ?
Vous prévoyez d'utiliser I2C à 1 MHz ou plus ? Si les principes fondamentaux restent les mêmes, les marges temporelles réduites pour les modes haut débit nécessitent une conception plus rigoureuse pour garantir la fiabilité.
Oui, les modes I2C haut débit nécessitent un contrôle plus strict de la capacité du bus et l'utilisation de résistances de rappel plus fortes (de valeur inférieure). Pour le mode haut débit (mode Hs à 3.4 MHz), une résistance de rappel active ou un tampon de bus est souvent nécessaire pour répondre aux exigences de temps de montée rapide.
D'après mon expérience, passer du mode standard au mode rapide Plus (Fm+) ou au mode haute vitesse (Hs) n'est pas une opération anodine. On ne peut pas se contenter de modifier la fréquence d'horloge par logiciel et espérer que cela fonctionne. La conception de la couche physique doit être beaucoup plus robuste.
Exigences pour le mode rapide Plus (\(1 \text{ MHz}\))
Pour \(Fm+\), le principal changement réside dans la réduction drastique du temps de montée. Cela impose l'utilisation de résistances de rappel beaucoup plus faibles, ce qui nécessite que les broches d'E/S de vos appareils aient une capacité de dissipation de courant plus élevée (\(20 \text{ mA}\) contre \(3 \text{ mA}\) pour le mode standard). Vous devez vérifier que votre microcontrôleur et tous les appareils esclaves sont compatibles \(Fm+\). La configuration devient plus critique, car chaque picofarad de capacité parasite empiète sur votre temps de réponse en baisse.
Les défis du mode haut débit (\(3.4 \text{ MHz}\))
Le mode Hs est totalement différent. Il est impossible de respecter les exigences de temps de montée à 3.4 MHz avec des résistances de rappel passives standard. Le protocole exige que le maître fournisse une résistance de rappel active à courant élevé lors du front montant afin de charger rapidement la capacité du bus. Cela nécessite un maître spécifiquement conçu pour le mode Hs. La communication démarre également à une vitesse plus lente, et le maître envoie un « code maître » spécial pour activer le mode Hs sur les esclaves compatibles.
| Mode I2C | Temps de montée maximal | Max \(C_{BUS}\) | \(I_{OL}\) Obligatoire | Considération clé |
|---|---|---|---|---|
| Norme (\(100\texte{kHz}\)) | \(1000 \texte{ns}\) | \(400 \texte{ pF}\) | \(3 \texte{ mA}\) | Très souple. |
| Rapide (\(400\text{kHz}\)) | \(300 \texte{ns}\) | \(400 \texte{ pF}\) | \(3 \texte{ mA}\) | Doit gérer la capacité. |
| Mode rapide+ (\(1\text{MHz}\)) | \(120 \texte{ns}\) | \(550 \texte{ pF}\) | \(20 \texte{ mA}\) | Nécessite des pièces compatibles \(Fm+\) et des tractions fortes. |
| Mode \(Hs\) (\(3.4\texte{MHz}\)) | \(120 \text{ ns}\) (effectif) | \(400 \texte{ pF}\) | \(3 \texte{ mA}\) | Nécessite une traction active à partir d'un maître en mode \(Hs\). |
Quels outils sont disponibles pour vérifier les problèmes potentiels d’intégrité du signal I2C ?
Comment s'assurer que votre bus I2C est en bon état avant de passer en production ? Se fier à des suppositions est risqué. Heureusement, plusieurs outils peuvent vous aider à vérifier et déboguer votre interface I2C en toute confiance.
Un oscilloscope avec décodage série est l'outil indispensable pour vérifier l'intégrité du signal I2C. Pour les problèmes plus complexes, un analyseur logique ou un analyseur de protocole I2C dédié permet d'obtenir une analyse plus approfondie de la communication de données.
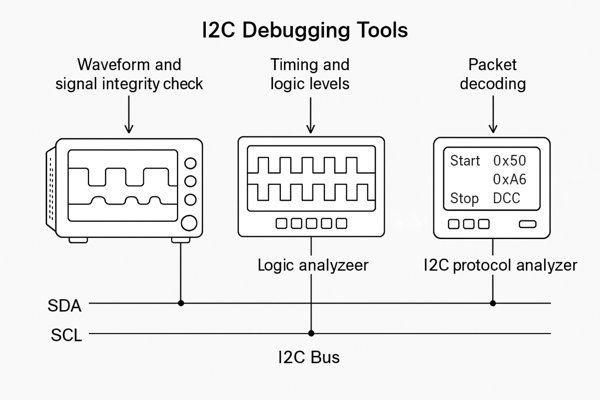
Dans mon laboratoire, je dispose d'une panoplie d'outils indispensables. Il n'est pas toujours nécessaire d'avoir le matériel le plus cher, mais l'outil adapté à la tâche est essentiel. Tenter de résoudre un problème de synchronisation sans oscilloscope, c'est comme chercher une panne de câblage dans le noir.
L'essentiel : l'oscilloscope
C'est votre premier outil, et le plus important. Il vous permet de visualiser la réalité analogique des signaux sur le bus. Vous pouvez mesurer directement les temps de montée, vérifier la validité des niveaux logiques (\(V_{IL}\), \(V_{IH}\)) et repérer les problèmes tels que le bruit, la résonance et la diaphonie. Les oscilloscopes modernes avec décodage du protocole I2C (de marques comme Keysight, Tektronix, Rohde & Schwarz) sont précieux, car ils convertissent les uns et les zéros en adresses et données lisibles par l'utilisateur, directement à l'écran.
Le détective : Le Analyseur logique/protocole7
Lorsque le problème concerne davantage la conversation que la qualité du signal, un analyseur logique ou de protocole est essentiel. Ces outils capturent de longues séquences de données numériques, facilitant ainsi le débogage de transactions complexes impliquant plusieurs esclaves ou la détection de violations de protocole intermittentes. Les outils de Saleae ou de Total Phase sont des choix populaires.
Le prédicteur : outils de simulation
Pour les conceptions à haute vitesse ou critiques, il est préférable de ne pas attendre un prototype physique pour identifier les problèmes. Les outils de simulation d'intégrité du signal (tels que HyperLynx, Cadence Sigrity ou les outils intégrés à Altium Designer) permettent de modéliser le routage du circuit imprimé et de prédire les performances du bus I2C. Vous pouvez ainsi tester différentes longueurs de pistes et valeurs de résistance de rappel afin d'optimiser la conception avant la fabrication.
| Type d'outil | Idéal pour | Ce qu'il vous dit |
|---|---|---|
| Oscilloscope | Validation du signal analogique | Temps de montée/descente, niveaux de tension, bruit, sonnerie |
| Analyseur logique/protocole | Débogage du protocole numérique | Contenu des données, \(ACK\)/\(NACK\), conditions de démarrage/arrêt, synchronisation |
| Logiciels de simulation | Vérification de la conception avant la mise en page | Temps de montée prévus, diagrammes de l'œil, analyse de diaphonie |
Un exemple de bonne ou de mauvaise disposition I2C peut-il être fourni ?
Comprendre la différence entre une bonne et une mauvaise configuration peut clarifier les meilleures pratiques. Une mauvaise configuration introduit des capacités parasites et des chemins de bruit, tandis qu'une bonne configuration les minimise.
Une bonne configuration I2C présente des pistes courtes et directes sur une seule couche, avec un plan de masse solide en dessous et des résistances de rappel près du maître. Une mauvaise configuration utilise des pistes longues et sinueuses, des vias inutiles et une absence de référence de masse appropriée.
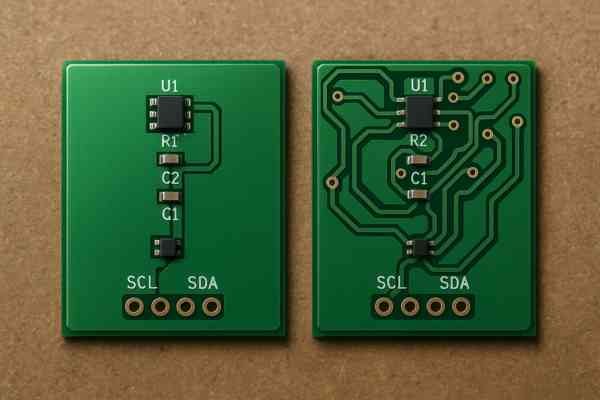
J'ai constaté les deux extrêmes au cours de ma carrière. Les conceptions de qualité fonctionnent de manière fiable malgré les variations de température et de tension. Les conceptions défectueuses sont une source constante de pannes intermittentes, un véritable cauchemar à diagnostiquer. La différence réside entièrement dans la mise en œuvre physique.
Anatomie d'une bonne mise en page
Une bonne disposition est rigoureuse et privilégie l'intégrité des signaux I₂C. Le concepteur a clairement pensé à minimiser la capacité et à assurer un chemin de retour propre pour le courant du signal. L'apparence est nette et organisée, car les principes électriques qu'elle suit sont clairs et structurés.
Anatomie d'une mauvaise mise en page
Une mauvaise configuration résulte souvent d'une approche consistant à traiter les lignes I2C comme des signaux « lents » sans importance, routés en dernier, en les contournant sans cesse. Cette approche ignore la physique sous-jacente et conduit directement à une capacité élevée, à une captation de bruit et à un bus, au mieux, peu fiable.
| Aspect de la mise en page | Bonne disposition I2C (robuste et fiable) | Mauvaise configuration I2C (intermittente et défaillante) |
|---|---|---|
| Placement des composants | Périphériques I2C regroupés étroitement. Pull-ups près du maître. | Appareils dispersés. Pull-ups placés loin du maître. |
| Tracer le routage | Traces courtes et directes. \(SDA\)/\(SCL\) acheminés sous forme de paire parallèle. | Traces longues et sinueuses. \(SDA\)/\(SCL\) empruntent des chemins différents. |
| Plan au sol | Plan de masse solide et continu directement sous les traces. | Traces acheminées sur des divisions ou des vides dans le plan de masse. |
| Routes | Pas de vias, ou un nombre minimal avec des vias de mise à la terre à proximité. | Plusieurs vias utilisés, augmentant la capacité parasite. |
| Évitement du bruit | Acheminé loin des alimentations électriques bruyantes ou des horloges à grande vitesse. | Acheminé directement sur ou parallèlement aux signaux bruyants. |
Conclusion
En résumé, ne vous préoccupez pas outre mesure de la longueur de vos pistes I2C. Concentrez-vous plutôt sur la gestion de la capacité totale du bus en minimisant la longueur des pistes et en utilisant des résistances de rappel correctement dimensionnées.
-
La compréhension du protocole I2C est cruciale pour concevoir une communication efficace entre les dispositifs des systèmes embarqués.
-
Apprenez-en davantage sur le délai de propagation pour comprendre son impact sur l'intégrité du signal et la synchronisation dans les circuits électroniques.
-
L'exploration des techniques de réjection du bruit en mode commun peut conduire à des conceptions électroniques plus robustes et plus fiables.
-
L’étude de la spécification I2C vous permettra de mieux comprendre ses exigences de synchronisation, garantissant ainsi que vos conceptions respectent les normes requises.
-
Comprendre le fonctionnement en drain ouvert est essentiel pour saisir comment l'interface I2C permet à plusieurs périphériques de partager efficacement un bus.
-
L'étude des pilotes Push-Pull vous aidera à comprendre les avantages du protocole SPI en termes de vitesse et d'intégrité du signal.
-
Un analyseur logique/de protocole est essentiel pour le dépannage des communications numériques. Apprenez-en davantage sur ses fonctionnalités et ses avantages ici.