Vos signaux différentiels à haut débit sont-ils défaillants, même si la conception semble correcte ? Vous avez respecté les règles, mais des erreurs intermittentes et des défaillances EMI entraînent de sérieux problèmes et des retards de projet.
Le décalage temporel est une incohérence temporelle entre deux ou plusieurs signaux apparentés. Dans une paire différentielle, il s'agit de la différence de temps entre le moment où les signaux positif (P) et négatif (N) arrivent au récepteur. Cette incohérence est l'une des principales causes de dégradation de l'intégrité du signal et d'interférences électromagnétiques.
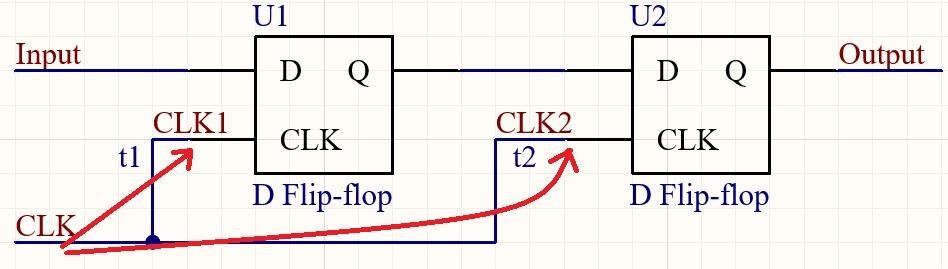
En tant qu'ingénieur en électronique depuis près de 20 ans, j'ai vu d'innombrables projets dérailler à cause de problèmes qui auraient pu être évités dès la conception. Le déphasage est l'un de ces fléaux silencieux. C'est un concept simple, mais ses effets sont profonds : il peut transformer un circuit parfaitement conçu en source de défaillance. Comprendre et maîtriser le déphasage n'est pas qu'une simple bonne pratique ; c'est une nécessité fondamentale en électronique moderne. Voyons ensemble ce qu'est réellement le déphasage, d'où il vient et comment le gérer efficacement dans vos propres conceptions.
Quelle est la différence entre Skew et Jitter ?
Confondre les termes « skew » et « jitter » est une erreur courante. Cela peut vous égarer lors du débogage et vous faire perdre un temps précieux à traquer un problème de bruit alors que le véritable problème est un défaut de mise en page.
Le décalage est une différence temporelle statique et répétable entre deux signaux différents, causée par des décalages de longueur de trajet. La gigue est une variation temporelle dynamique et non répétable d'un front de signal par rapport à sa position idéale au fil du temps, souvent causée par le bruit.
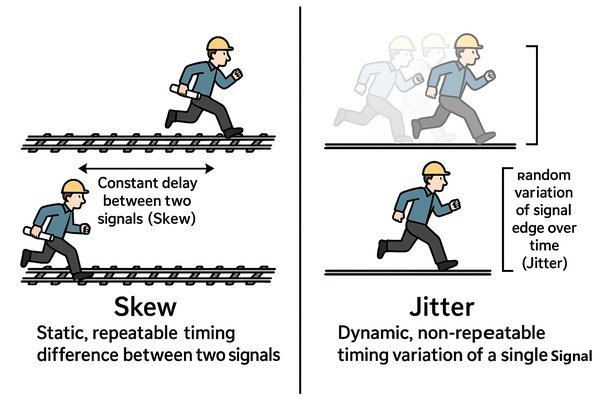
Pour diagnostiquer correctement les problèmes, il est essentiel de comprendre cette différence fondamentale. Dans mon expérience de responsable du développement matériel, nous avons dû traquer les deux. Sur un système complexe d'acquisition de données, nous avons constaté des erreurs récurrentes sur un bus parallèle, révélant un problème de synchronisation entre les signaux. Il s'agissait de déphasage. Sur un autre projet, une liaison série haut débit était instable et les mesures ont montré un décalage aléatoire des fronts d'horloge. Il s'agissait de gigue. Ce sont deux problèmes distincts nécessitant des solutions différentes.
Définition du biais comme une inadéquation spatiale entre les signaux
Considérez le décalage comme un problème d' espace ou de trajectoire . Imaginez deux coureurs qui doivent démarrer et franchir la ligne d'arrivée simultanément. Si l'un d'eux emprunte une piste plus longue de 10 mètres, il terminera toujours après l'autre, avec un décalage temporel prévisible. Cet écart temporel fixe représente le décalage. Sur un circuit imprimé, la « piste » correspond à la piste de cuivre et le « coureur » au signal électrique. Une piste plus longue implique un temps de parcours plus long. Le décalage est déterministe car il est inhérent à la conception physique du circuit.
Définition de la gigue comme une variation temporelle sur un signal unique
La gigue, en revanche, est un problème temporel . Il ne s'agit pas d'un décalage fixe, mais d'une variation d'un même signal. La gigue comporte deux composantes principales :
- Gigue aléatoire1 (\(RJ\)): Il s'agit d'un bruit gaussien non borné, causé par des effets thermiques et d'autres processus physiques aléatoires. On ne peut pas le prédire, seulement le caractériser statistiquement (par exemple, par une valeur RMS).
- Gigue déterministe2 (\(DJ\)): Ce phénomène est limité et reproductible. Il est causé par des sources prévisibles telles que la diaphonie d'un signal voisin ou le bruit périodique d'une alimentation à découpage.
Avis d'expert : Comment le biais s'intègre dans le budget global de gigue
C’est ici que les concepts convergent au niveau expert. L’incertitude temporelle totale au niveau d’un récepteur est appelée gigue totale 3 (TJ), souvent spécifiée pour un taux d’erreur binaire cible (par exemple, 10⁻¹²). La TJ est une somme statistique de RJ et de DJ : TJ = N × RJ<sub>RMS</sub> + DJ<sub>pk-pk</sub>.
Le déphasage intra-paire contribue directement au budget de gigue déterministe. Plus précisément, il crée une forme d' interférence intersymboles (ISI) ⁴ , car les fronts désalignés des signaux P et N déforment la forme d'onde différentielle finale. Lors de l'établissement d'un budget de gigue pour une liaison SerDes, la marge allouée à l'ISI doit tenir compte des effets du déphasage. Il ne s'agit pas d'un phénomène distinct ; c'est un facteur contribuant directement à la gigue totale qui provoque la fermeture de l'œil.
Quels sont les deux types de biais différentiel (intra-paire et inter-paire) ?
Savoir que le biais existe ne suffit pas. Dans tout système comportant plus d'une paire différentielle, on est confronté à deux types distincts de biais, et une gestion inadéquate des deux peut entraîner une défaillance du système.
Le déphasage intra-paire correspond au décalage temporel entre les signaux P et N au sein d'une même paire différentielle. Le déphasage inter-paires correspond au décalage temporel entre deux ou plusieurs paires différentielles différentes, comme une paire d'horloge et une paire de données.
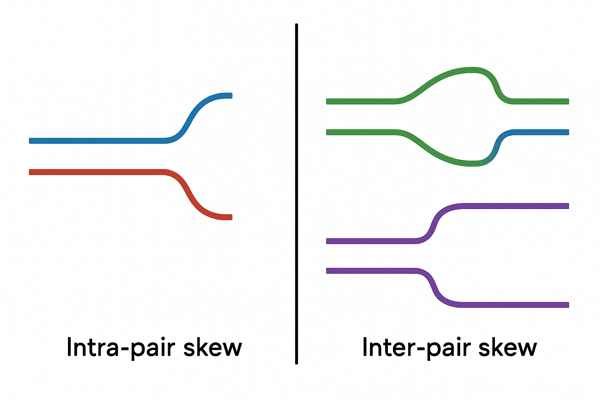
Le tableau ci-dessous fournit une comparaison claire entre ces deux concepts critiques.
| Fonctionnalité | Asymétrie intra-paire | Asymétrie interpaire |
|---|---|---|
| Définition | Incohérence temporelle entre les traces \(P\) et \(N\) d'un paire simple. | Non-concordance de synchronisation entre plusieurs paires dans un groupe (par exemple, horloge par rapport aux données). |
| Effet primaire | Convertit le signal différentiel en bruit en mode commun, provoquant des interférences électromagnétiques. | Provoque des erreurs d’échantillonnage des données au niveau du récepteur. |
| Tolérance typique | Très serré (par exemple, \(< 1 \text{ ps}\) pour des signaux \(10 \text{ Gbps}\)). | Plus lâche, mais toujours critique (par exemple, \(< 100 \text{ ps}\) pour DDR4). |
| Régi par | Physique de l'annulation de champ et de l'intégrité du signal. | Budget de synchronisation du système et spécification du protocole d'interface. |
| Exemple | Longueur correspondant aux traces \(P\) et \(N\) d'une seule paire USB 3.0. | Longueur correspondant aux 8 paires \(DQ\) de la paire \(DQS\) dans une voie d'octets DDR4. |
Avis d'expert : Les compromis liés à l'utilisation de syntoniseurs à longueur serpentine
Votre logiciel EDA est votre principale arme contre le biais. Vous créez des contraintes de longueur adaptée et l'outil ajoute des structures serpentines aux traces les plus courtes. Cependant, un concepteur expérimenté sait que ces tuners sont un mal nécessaire.
- Discontinuité d'impédance : Les coudes d'une conduite en serpentin présentent une impédance différente de celle des sections droites. Bien que les outils modernes utilisent des arcs pour minimiser cet effet, la solution n'est pas parfaite.
- Diaphonie accrue : Les segments du serpentin sont désormais parallèles et très proches les uns des autres. Ce couplage latéral accroît la diaphonie et peut dégrader le signal que vous essayez de corriger.
- Conversion de mode : L'asymétrie des courbes peut introduire sa propre conversion de mode.
Pour les conceptions ultra-rapides (PAM56 4 Gbit/s et plus), la meilleure pratique consiste à minimiser, voire à éliminer, les tuners serpentins. Cela nécessite une planification minutieuse et des études de routage dès le début du processus de conception afin de garantir que les chemins de signaux soient naturellement de longueur similaire. C'est là une différence essentielle entre un ingénieur d'agencement expérimenté et un ingénieur d'agencement expérimenté.
Quelles sont les principales causes de biais dans la disposition d’un PCB ?
Vous avez passé des semaines sur la conception schématique, mais quelques mauvais choix lors de l'implantation peuvent anéantir tous vos efforts. Le décalage n'est pas accidentel ; il est introduit par des pratiques d'implantation spécifiques, et souvent évitables.
Les principales causes de biais dans une configuration de PCB sont des longueurs de traces physiques inégales, le routage des traces \(P\) et \(N\) sur différentes couches avec des vitesses de propagation différentes, l'effet de tissage de fibre dans le substrat du PCB et les asymétries dans les pastilles de composants ou via l'utilisation.
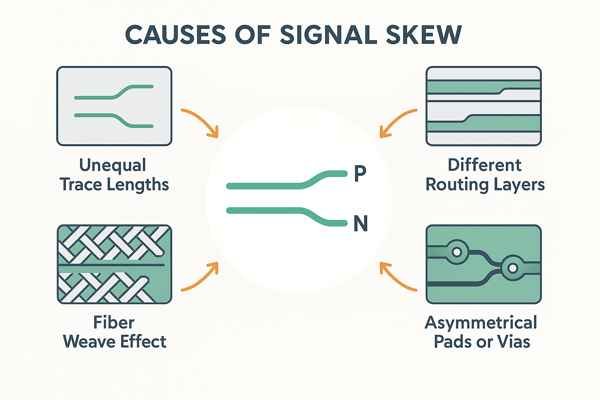
Le tableau suivant résume ces causes courantes et, plus important encore, les principales stratégies pour les prévenir.
| Cause de l'inclinaison | Description | Stratégie d'atténuation principale |
|---|---|---|
| 1. Longueurs de trace inégales | Les traces \(P\) et \(N\) ont des longueurs physiques différentes. | Utilisez les fonctions de réglage de longueur de l'outil EDA (traces serpentines) pour ajouter de la longueur à la trace la plus courte. |
| 2. Inadéquation de la vitesse des couches | Les traces \(P\) et \(N\) sont acheminées sur des couches différentes (par exemple, microruban ou ligne à ruban). | Conservez les traces \(P\) et \(N\) sur la même couche sur toute leur longueur acheminée. |
| 3. Effet de tissage de fibres | Constante diélectrique non uniforme dans le matériau PCB (FR-4). | Acheminez selon un angle (par exemple, \(10^{\circ}\)) ou spécifiez des matériaux à tissage uniforme (par exemple, du verre étalé). |
| 4. Vias et stubs asymétriques | Une piste utilise un via tandis que l'autre n'en utilise pas, ou bien des vias stub sont présents. | Maintenir la symétrie ; si une piste possède un via, en ajouter un à l'autre. Utiliser le perçage arrière pour les stubs. |
| 5. Montée/Descente asymétrique du conducteur | Le circuit intégré du pilote produit des temps de montée et de descente différents. | Sélectionnez des circuits intégrés de haute qualité ; simulez la co-conception pilote-canal. Impossible de résoudre le problème uniquement par la configuration. |
Cause 4 : Vias asymétriques et tronçons de via (en détail)
Les vias sont une source majeure de biais. Un via traversant passant de la couche 1 à la couche 2 sur une carte à 12 couches laisse un long tonneau inutilisé de la couche 2 à la couche 12. Ce « tronçon de via » agit comme une antenne résonante. La première fréquence de résonance du tronçon peut être estimée par : \(f_{res} \approx \frac{c}{4 \times L_{tronçon} \times \sqrt{\epsilon_{r}}}\) où \(c\) est la vitesse de la lumière et \(L_{tronçon}\) la longueur du tronçon. Si cette fréquence se situe dans la bande passante de votre signal, elle provoquera de fortes réflexions et \(ISI\).
- Atténuation 1 (Symétrie) : Si une trace nécessite une via, ajoutez-en une à l'autre trace également, pour équilibrer les délais.
- Atténuation 2 (rétro-forage) : Pour les signaux critiques, utilisez le forage à profondeur contrôlée (back-drilling) pour retirer le tronçon inutilisé. Cette méthode augmente les coûts, mais est souvent obligatoire pour les liaisons à plus de 25 Gbit/s.
Comment le biais affecte-t-il le rejet en mode commun dans une paire différentielle ?
Vous avez choisi d'utiliser une paire différentielle spécifiquement pour son excellente immunité au bruit (taux de réjection en mode commun, ou CMRR). Cependant, l'introduction d'un biais peut complètement compromettre cet avantage fondamental, rendant votre circuit vulnérable au bruit.
Le déphasage provoque l'arrivée des signaux P et N au récepteur à des moments différents. Ceci empêche l'annulation complète du bruit de mode commun présent sur les deux lignes par le récepteur différentiel, dégradant ainsi le taux de réjection en mode commun (CMRR) du système.
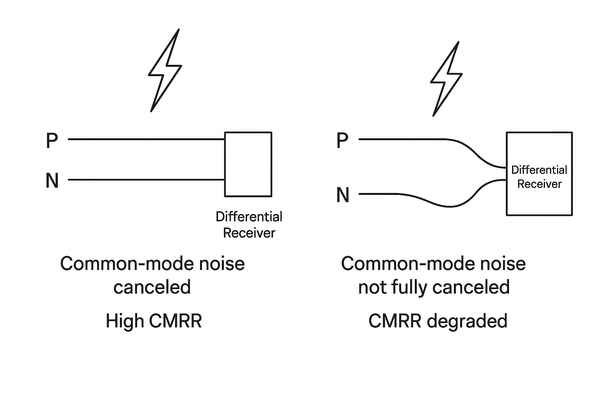
La paire différentielle idéale : comment le bruit en mode commun est annulé
Un récepteur différentiel soustrait ses entrées : \(V_{diff} = V_{P} – V_{N}\). Si un bruit de mode commun, \(V_{cm}\), est ajouté aux deux lignes, le récepteur voit \((V_{P} + V_{cm}) – (V_{N} + V_{cm}) = V_{P} – V_{N}\). Le bruit, \(V_{cm}\), est parfaitement annulé.
La paire biaisée : pourquoi la suppression du bruit échoue
En cas de déphasage, le signal \(N\) est retardé de \(t_{skew}\). Le récepteur effectue la soustraction suivante : \(V_{out}(t) = (V_{P}(t) + V_{cm}(t)) – (V_{N}(t+t_{skew}) + V_{cm}(t+t_{skew}))\). Comme les termes de bruit \(V_{cm}(t)\) et \(V_{cm}(t+t_{skew})\) ne sont plus alignés, leur soustraction n'est pas nulle.
Expert Insight : Modélisation de la conversion de mode avec les paramètres S (Scd21)
Cette conversion d'énergie du mode différentiel au mode commun est un concept fondamental. Dans le domaine fréquentiel, elle est caractérisée par les paramètres S⁵ . Plus précisément, le paramètre \(S_{cd21}\) (ou parfois \(S_{DC21}\)) représente la fonction de transfert d'une entrée différentielle (port 1) vers une sortie en mode commun (port 2). Une paire idéale, parfaitement symétrique, aurait un \(S_{cd21}\) égal à moins l'infini (conversion nulle). Toute asymétrie du canal physique entraînera une augmentation de la valeur de \(S_{cd21}\) aux hautes fréquences, fournissant une mesure directe et quantifiable de la conversion de mode du canal. Lors de l'évaluation des prototypes chez Lightelligence, l'analyse du \(S_{cd21}\) à partir des mesures VNA a constitué une étape clé pour la validation du schéma.
Quels sont les effets d’un biais excessif sur un signal à haut débit ?
Un léger décalage est peut-être inévitable, mais jusqu'où peut-on aller ? Repousser les limites de votre budget de temps avec un décalage excessif peut entraîner divers problèmes, allant de problèmes intermittents à une panne totale du système.
Un décalage excessif réduit directement la fenêtre de données valides (marge de synchronisation), augmente le taux d'erreur binaire (BER), génère des interférences électromagnétiques importantes (EMI) en raison de la conversion en mode commun et conduit finalement à une défaillance de la liaison lorsqu'il dépasse la tolérance du récepteur.
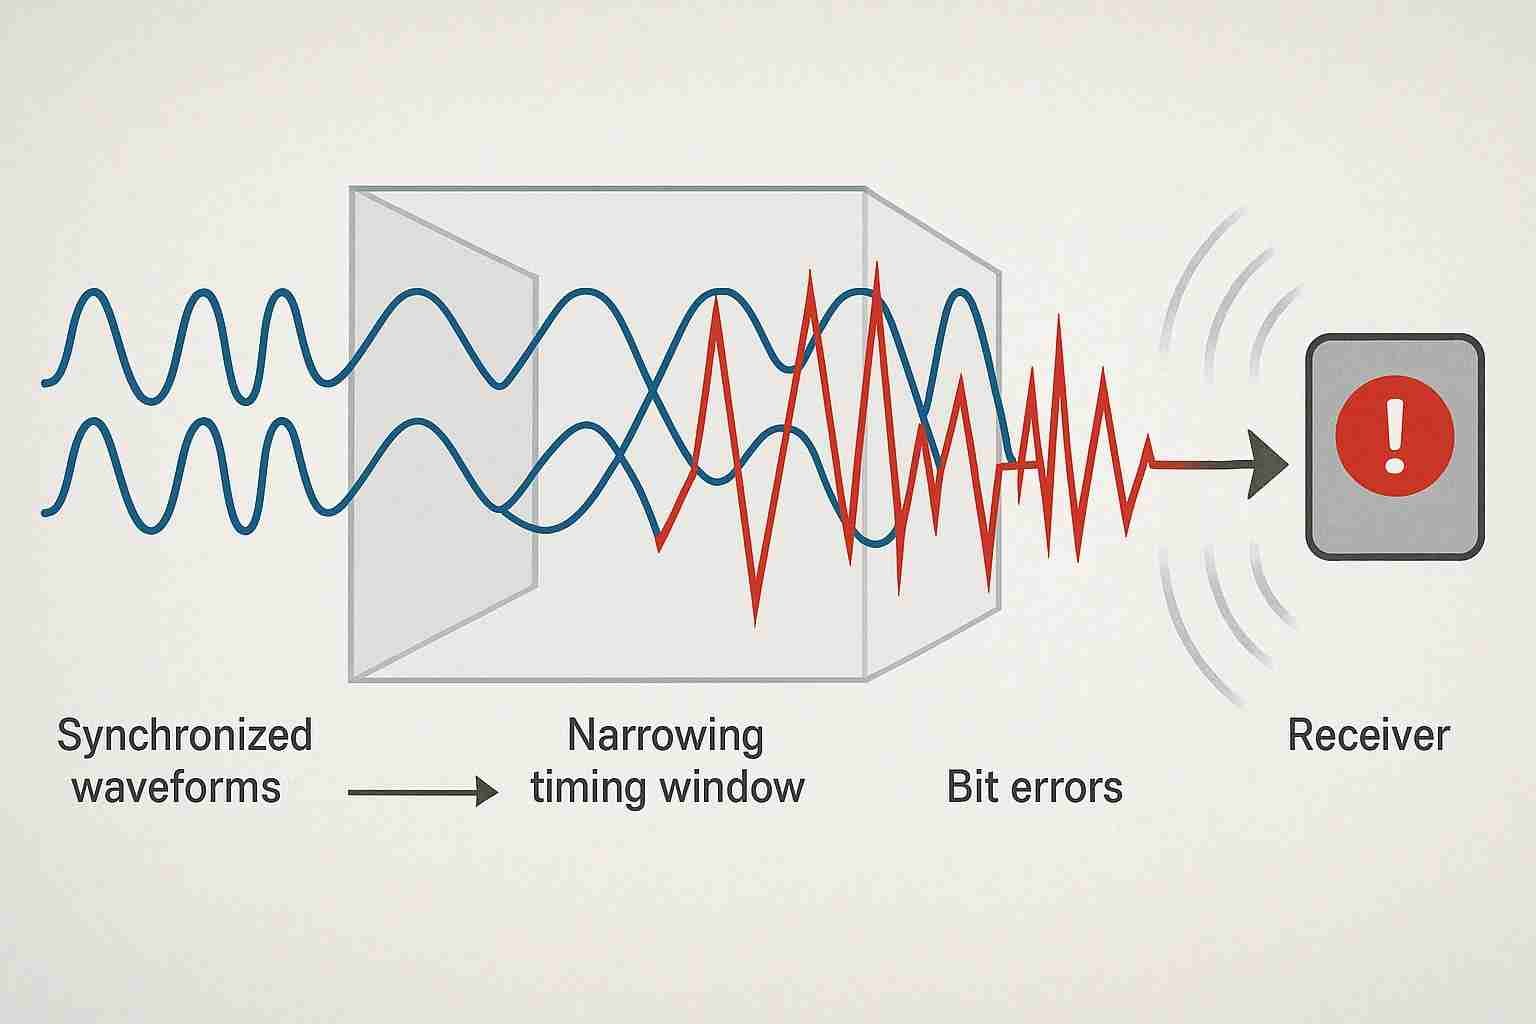
Ce tableau résume les conséquences en cascade d’une distorsion incontrôlée.
| Effet de biais | Domaine d'impact | Indicateur clé dégradé |
|---|---|---|
| Marge temporelle réduite | L'intégrité du signal | Intervalle d'unité utilisable (\(UI\)), largeur de l'œil |
| Taux d'erreur binaire accru (\(BER\)) | La performance du système | Stabilité des liens, débit de données |
| Génération EMI | Conformité des produits | Émissions rayonnées et conduites (FCC/CE) |
| Égalisation altérée | SI / Système avancé | Efficacité du récepteur (DFE)/(CTLE) |
Effet 4 : Altération du circuit d'égalisation du récepteur
Il s'agit d'un effet de second ordre critique souvent négligé par les ingénieurs. Les récepteurs SerDes modernes (intégrés aux FPGA et ASIC) utilisent des égaliseurs numériques performants, tels que l' égalisation linéaire en temps continu (CTLE) et l'égalisation à rétroaction de décision (DFE), pour compenser l'affaiblissement du canal dépendant de la fréquence. Ces égaliseurs sont conçus et optimisés pour corriger les imperfections du trajet du signal différentiel. Cependant, un déphasage important introduit du bruit de mode commun et des distorsions non linéaires que ces circuits d'égalisation ne sont pas conçus pour gérer. Un déphasage excessif peut perturber l'algorithme d'adaptation du DFE, l'amenant à appliquer une correction inappropriée et à augmenter le taux d'erreur binaire (TEB). En résumé, le déphasage peut compromettre le mécanisme même censé préserver le signal.
Comment Skew convertit-il les signaux différentiels en bruit en mode commun ?
Vous avez conçu une paire différentielle pour qu'elle soit électromagnétiquement « silencieuse » en limitant ses champs. Alors pourquoi échoue-t-elle soudainement aux tests CEM et émet-elle du bruit comme une antenne ? La réponse réside souvent dans la façon dont le biais enfreint ce principe fondamental.
Le décalage crée un décalage temporel entre les courants égaux et opposés des traces \(P\) et \(N\). Ce déséquilibre empêche leurs champs magnétiques de s'annuler parfaitement, ce qui produit un courant de mode commun net qui rayonne de l'énergie électromagnétique.
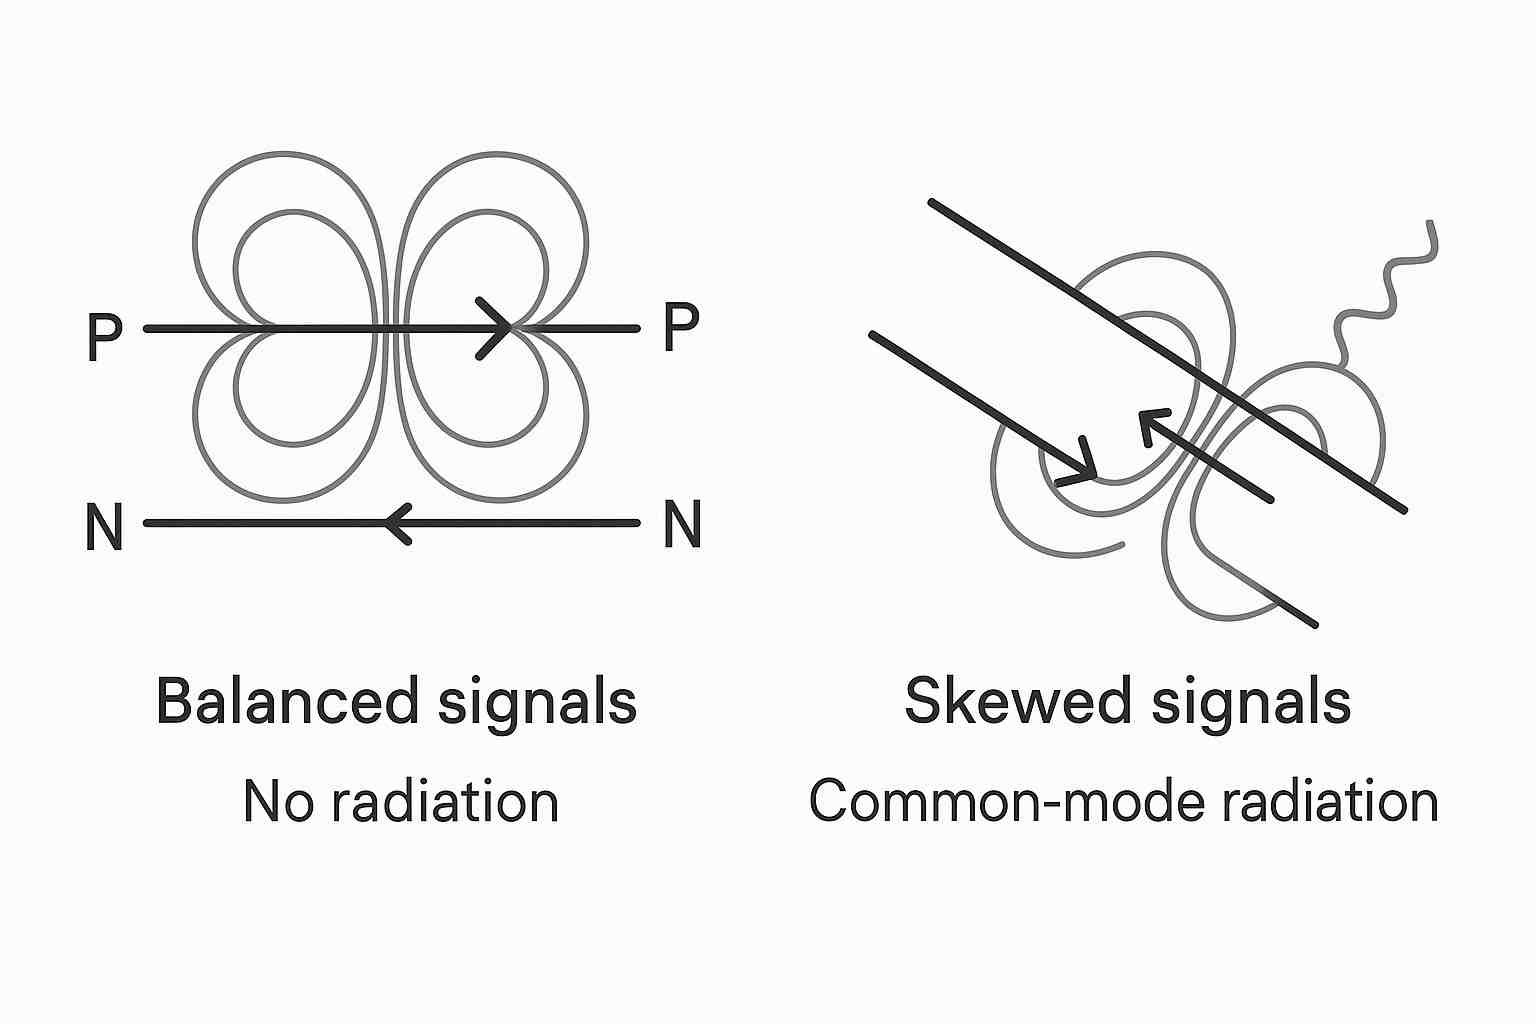
La paire différentielle idéale : comment les champs magnétiques s'annulent
Dans une paire idéale, le courant \(I_{P}\) sort et le courant \(I_{N}\) revient. La boucle de ce courant différentiel est extrêmement petite : elle se limite à la zone comprise entre les traces \(P\) et \(N\). Comme la zone de la boucle est minuscule et que les champs sont opposés, très peu d'énergie s'échappe.
La paire asymétrique : création de la boucle de courant en mode commun
En cas de déphasage, les courants se déséquilibrent, créant un courant de mode commun δ , \(I_{cm}\). Ce courant circule dans le même sens sur les deux pistes. Pour fermer le circuit, il doit trouver un chemin de retour, généralement le plan de référence solide le plus proche (par exemple, la masse).
Le résultat de Skew : une antenne rayonnante grande et efficace
La boucle de ce nouveau courant de mode commun correspond à la surface comprise entre la paire différentielle et son plan de référence. Cette boucle est plusieurs ordres de grandeur plus grande que la boucle de mode différentiel. L'efficacité d'une antenne boucle non intentionnelle est directement proportionnelle à sa surface. Du fait de sa grande taille, la boucle de mode commun devient une antenne très efficace, diffusant du bruit à la fréquence fondamentale du signal et à ses harmoniques. C'est le mécanisme physique à l'origine des perturbations électromagnétiques causées par le déphasage.
Comment l’inclinaison affecte-t-elle le diagramme de l’œil d’un signal ?
Le diagramme de l'œil est l'un des outils les plus puissants pour visualiser l'état d'un signal haut débit. Si votre diagramme de l'œil paraît défectueux (petit, flou ou fermé), une inclinaison pourrait en être la cause et laisser une signature très spécifique.
Le déphasage intra-paire induit des vitesses de balayage apparentes différentes pour les fronts montants et descendants du signal différentiel. Sur le diagramme de l'œil d'un oscilloscope, cela se traduit par un dédoublement ou un « épaississement » du point de croisement, réduisant ainsi la hauteur (marge de tension) et la largeur (marge de synchronisation) de l'œil.
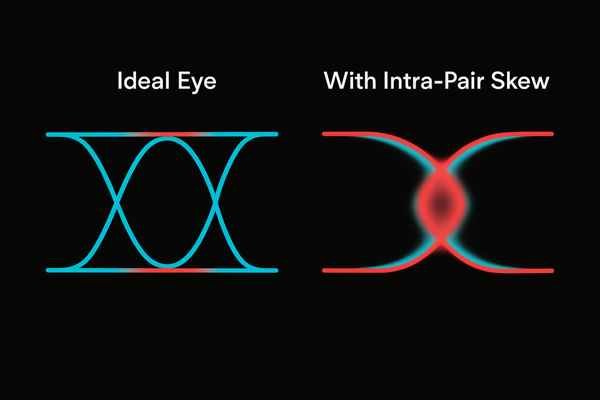
Visualiser un signal sain avec un diagramme de l'œil ouvert
Lors du débogage d'une liaison, le diagramme de l'œil est mon premier réflexe. Un signal sain produit un œil bien ouvert. Les lignes sont fines, les transitions se croisent en un point unique et net au centre (le point de croisement), et l'ouverture est large et profonde. Cela indique une marge de temporisation et de tension suffisante.
Identification de la signature de Skew : le point de croisement divisé
Le déphasage intra-paire provoque un artefact distinct. Le signal différentiel est \(V_{P} – V_{N}\). Si l'un des signaux est retardé, le front résultant est déformé. De ce fait, les fronts montant et descendant du diagramme de l'œil ne se croisent plus au même niveau de tension. Au lieu d'un point de croisement net, on en observe deux, ou une zone horizontale floue à l'endroit où le croisement devrait se situer.
Expert Insight : Techniques avancées de mesure de l'inclinaison et de désencastrement
Bien que le split crossover soit un signe classique, dans un système réel, il est souvent masqué par d'autres perturbations comme la gigue aléatoire et l'ISI. C'est là que les outils avancés deviennent indispensables.
- Décomposition de la gigue : Les oscilloscopes temps réel modernes disposent d'un logiciel capable de décomposer la gigue totale en ses composantes (RJ, DJ, ISI, etc.). La partie de DJ correspondant au modèle de données peut souvent être attribuée à une asymétrie ou à d'autres sources d'ISI.
- Mesure de l'inclinaison : Certains oscilloscopes offrent une
T-skewmesure qui tente de calculer la différence de temps entre les passages à zéro \(P\) et \(N\), donnant une valeur quantitative pour le biais qui cause la distorsion oculaire. - Désencastrement : L'analyse ultime consiste à mesurer les paramètres S du canal à l'aide d'un analyseur de réseau vectoriel (VNA) et à utiliser un logiciel (tel que MATLAB ou ADS de Keysight) pour modéliser le canal. Ceci permet de simuler les performances de la liaison et de neutraliser mathématiquement l'influence des câbles et des dispositifs de test, en isolant la distorsion présente sur le dispositif testé lui-même. Il s'agit de la méthode de référence pour l'analyse des causes profondes dans les projets critiques.
Conclusion
Le biais n'est pas un détail anodin ; c'est un paramètre fondamental dans la conception des circuits à haute vitesse. Il s'agit d'un défaut inhérent à la conception, qui réduit les marges, génère du bruit, dégrade les performances du récepteur et provoque des défaillances système. Sa maîtrise est donc essentielle.
-
Découvrez comment la gigue aléatoire affecte la qualité du signal et pourquoi la compréhension de ses sources est cruciale pour la conception de circuits haute vitesse fiables.
-
L’étude de la gigue déterministe permet de mieux comprendre les variations temporelles prévisibles, essentielles à une conception de circuits efficace.
-
Comprendre la gigue totale est essentiel pour les ingénieurs afin de gérer les incertitudes de synchronisation et d'améliorer la fiabilité du système.
-
Découvrez comment les interférences intersymboles (ISI) affectent l'intégrité du signal et pourquoi la gestion des ISI est cruciale pour une transmission de données haut débit fiable.
-
L'étude des paramètres S vous permettra d'approfondir vos connaissances en matière de transmission du signal et de concevoir de meilleurs circuits électroniques.
-
Découvrez comment le CTLE améliore l'intégrité du signal dans les liaisons de données à haut débit et pourquoi il est crucial pour compenser les pertes de canal dans les systèmes électroniques modernes.
-
Découvrez comment la technologie DFE améliore l'intégrité du signal dans les liaisons de données à haut débit et pourquoi elle est essentielle à une communication fiable dans l'électronique moderne.
-
Comprendre le courant de mode commun est crucial pour concevoir des circuits qui minimisent le bruit et améliorent les performances.